Autonome und unbemannte Fahrzeuge übernehmen zunehmend Aufgaben in anspruchsvollen Defence-Anwendungen – von der Aufklärung über die Logistik bis hin zu autonomen Konvois. Die Systeme können
WeiterlesenAutor: Firma Arnold NextG

Operational Availability in Defence: Wie Drive-by-Wire Verfügbarkeit nach Fehlern technisch beherrschbar macht
Für OEMs, Tier-1-Zulieferer und Systemintegratoren gehört Functional Safety seit Jahren zum Entwicklungsalltag. Mit teleoperierten, automatisierten und unbemannten Fahrzeugplattformen verändert sich jedoch die Fragestellung. Ein Fehler
Weiterlesen
Control Arbitration in Defense: How Drive-by-Wire Coordinates Multiple Control Sources on a Single Vehicle Platform
For many OEMs, Tier 1 suppliers, and development service providers, the electronic integration of steering, braking, and propulsion has long been part of modern vehicle
Weiterlesen
Control Arbitration in Defence: Wie Drive-by-Wire mehrere Steuerquellen auf einer Fahrzeugplattform koordiniertWenn Fahrer, Remote Operator und automa
Für viele OEMs, Tier-1-Zulieferer und Entwicklungsdienstleister ist die elektronische Anbindung von Lenkung, Bremse und Antrieb längst Teil moderner Fahrzeugarchitekturen. Komplexer wird die Systemarchitektur, sobald mehrere
WeiterlesenDrei Steuerquellen, eine Fahrzeugarchitektur: Wie NX NextMotion Zugriffsrechte sicher und eindeutig koordiniert
Fahrer, Remote Operator oder automatisiertes Fahrsystem: Moderne Defence-Plattformen können mehrere Steuerquellen in einer Fahrzeugarchitektur integrieren. NX NextMotion übernimmt dabei die Quellenarbitrierung und koordiniert funktionsbezogen, welche
Weiterlesen
Drive-by-Wire für heterogene Defence-Plattformen: Wie sichere Fahrzeugsteuerung über Plattformgrenzen skaliert
Defence-Plattformen machen eine Entwicklungsaufgabe besonders sichtbar, die auch OEMs, Tier-1-Zulieferer und Systemintegratoren aus anderen Fahrzeugsegmenten kennen: Unterschiedliche Fahrzeuge sollen auf gemeinsame technologische Grundlagen zurückgreifen, ohne
Weiterlesen
Wenn digitale Befehle auf reale Fahrzeugphysik treffen
Autonome und unbemannte Defence-Plattformen müssen Bewegungsanforderungen auch dann kontrolliert umsetzen können, wenn sich die Bedingungen während einer Mission verändern. Gelände, Traktion, Steigung, Last oder Fahrzeugzustand
Weiterlesen
Teleoperation mit Drive-by-Wire: Warum Fernsteuerung einen geschlossenen Fahrzeugregelkreis braucht
Teleoperation verschiebt den Bedienplatz aus dem Fahrzeug. Technisch verändert sich damit jedoch wesentlich mehr als der Ort, an dem ein Mensch Lenken, Bremsen oder Beschleunigen
Weiterlesen
Defence Retrofit mit Drive-by-Wire: Wie Bestandsplattformen für digitale Fahrzeugsteuerung modernisiert werden
Militärische Fahrzeuge sind für lange Nutzungszyklen ausgelegt. Viele Plattformen bleiben über Jahrzehnte im Einsatz und werden während dieser Zeit mehrfach modernisiert. Gleichzeitig verändern sich ihre
Weiterlesen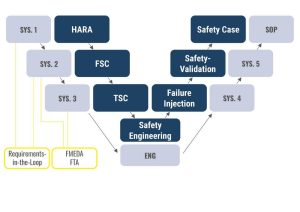
Functional Safety für Drive-by-Wire: Wie ein durchgängiger Safety Case Sicherheit von der Anforderung bis zum Betrieb nachweist
Ein sicherheitskritisches Drive-by-Wire-System kann technisch überzeugend ausgelegt sein. Für OEMs, Tier-1-Zulieferer und Systemintegratoren reicht das allein jedoch nicht aus. Funktionale Sicherheit muss nachvollziehbar nachgewiesen werden
Weiterlesen